 HWAMDA
EXTRAÇÃO E AUTOMAÇÃO DE CÉLULAS
Robôs de injeção
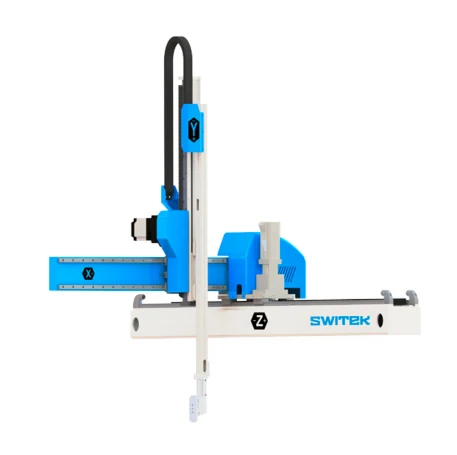
Coordene extração de peças, manuseio de canais e posicionamento posterior com um robô escolhido conforme máquina, molde e ciclo completo.
01 / FUNÇÃO PRODUTIVA
O robô deve acompanhar a abertura do molde
O robô extrator faz parte do ciclo. É preciso considerar acesso, cursos, carga, ferramenta de fim de braço, liberação da peça e tempo antes do fechamento.
Tarefa de manuseio de peças e canais
Carga incluindo a ferramenta de fim de braço
Sequência do ciclo e posicionamento posterior
02 / RELAÇÃO OPERACIONAL
Como o equipamento se integra ao processo
O fluxo mostra a relação funcional para revisar o projeto. Tubulações, controles e conexões finais seguem o equipamento confirmado.
- 01Abertura do molde
- 02Entrada do robô
- 03Coleta de peça / canal
- 04Saída do robô do molde
- 05Posicionamento, empilhamento ou transporte
03 / ESCOLHA DE EQUIPAMENTO
Defina a tarefa de automação
Movimentos e interfaces variam conforme produto e rota de produção.
Extração de peça / canal
Retire produtos, canais ou ambos e posicione-os em um local posterior aprovado.
Automação IML coordenada
Avalie manuseio de rótulos, entrada no molde, extração e controle do ciclo como uma sequência IML integrada.
04 / DADOS DE SELEÇÃO
Dados necessários à HWAMDA para selecionar o equipamento
Com esses dados, a HWAMDA pode recomendar equipamentos dimensionados para a sua produção, em vez de um modelo genérico.
01Máquina de injeção e controlador
02Dimensões do molde e curso de abertura
03Peso do produto / canal e pontos de coleta
04Cursos vertical e transversal necessários
05Sequência do ciclo e posicionamento
06Ferramenta de fim de braço e interface de segurança
05 / CONFIGURAÇÃO
Selecione robô e EOAT como um conjunto
Envie juntos os dados da máquina, do molde e da peça. A HWAMDA seleciona o curso e a carga útil do robô conforme a peça, o canal, a ferramenta de extremidade do braço e o espaço de abertura do molde.
06 / INTEGRAÇÃO DA CÉLULA
Integre o equipamento à célula completa
Revise capacidades e interfaces de toda a sequência.
- 01Sinal da máquina
- 02Abertura do molde
- 03Extração com robô e EOAT
- 04Transportador / empilhamento / próxima operação
07 / REVISÃO DE APLICAÇÃO
Configure conforme produto e produção
Essas aplicações podem usar o equipamento quando material, molde e condições de produção exigirem.
Copos de parede finaRecipientes alimentíciosEmbalagens IMLPré-formas PETBaldes de tintaExtração geral de peças
08 / PERGUNTAS DE COMPRA
Antes de selecionar Robôs de injeção
O que faz um robô de injeção?
Executa uma tarefa confirmada de extração ou manuseio na sequência da célula.
Como escolher a carga do robô?
Inclua peça, canais manipulados, ferramenta de fim de braço e perfil de movimento necessário.
Pode-se adicionar um robô a uma máquina existente?
Isso pode ser avaliado após verificar controlador, montagem, acesso, segurança e sequência do ciclo.
Um robô IML é igual a um extrator padrão?
Não necessariamente. IML acrescenta manuseio de rótulos e uma sequência de entrada específica do produto.
CONSULTA DE PROJETO
Solicitar recomendação de robô
Envie os dados disponíveis. Podem ser anexados desenhos, disposição e fotos de produto para revisão.
- Modelo da máquina
- Abertura / dimensões do molde
- Peso da peça e canal
- Cursos necessários
- Sequência do ciclo
- Destino